研究内容
ロボットの制御
ロボット群の制御
 図:ロボット群の誘導制御
リーダロボットを遠隔操作し、リーダ以外の各ロボットは、自身のターゲットとなるロボットについていくことで、群全体の誘導を達成する。
 図:ロボット群による物体の協調運搬
1台のロボットでは搬送できない物体でも、複数ロボットが協調することで運搬可能となる。
- 複数のロボットが群れを成すロボット群は、単一のロボットでは実現困難なタスクを行え、協調探索・運搬など多くの場面で活躍が期待されます。
- ロボット群に対して、群れを保ったまま目的地に誘導する制御や協調運搬制御などを提案し、数理的に群れの連結性の維持や安定性、タスク実行可能性等を示すことに成功しています。
- 特に、ロボットの数が増加してもシステムが破綻しないよう、群れを構成する各ロボットは局所的に得られる情報を基に制御します。このように局所的な情報で対象の大域的な機能を実現する分散制御は、群制御の本質と考えています。
故障に対応するロボット群の誘導制御
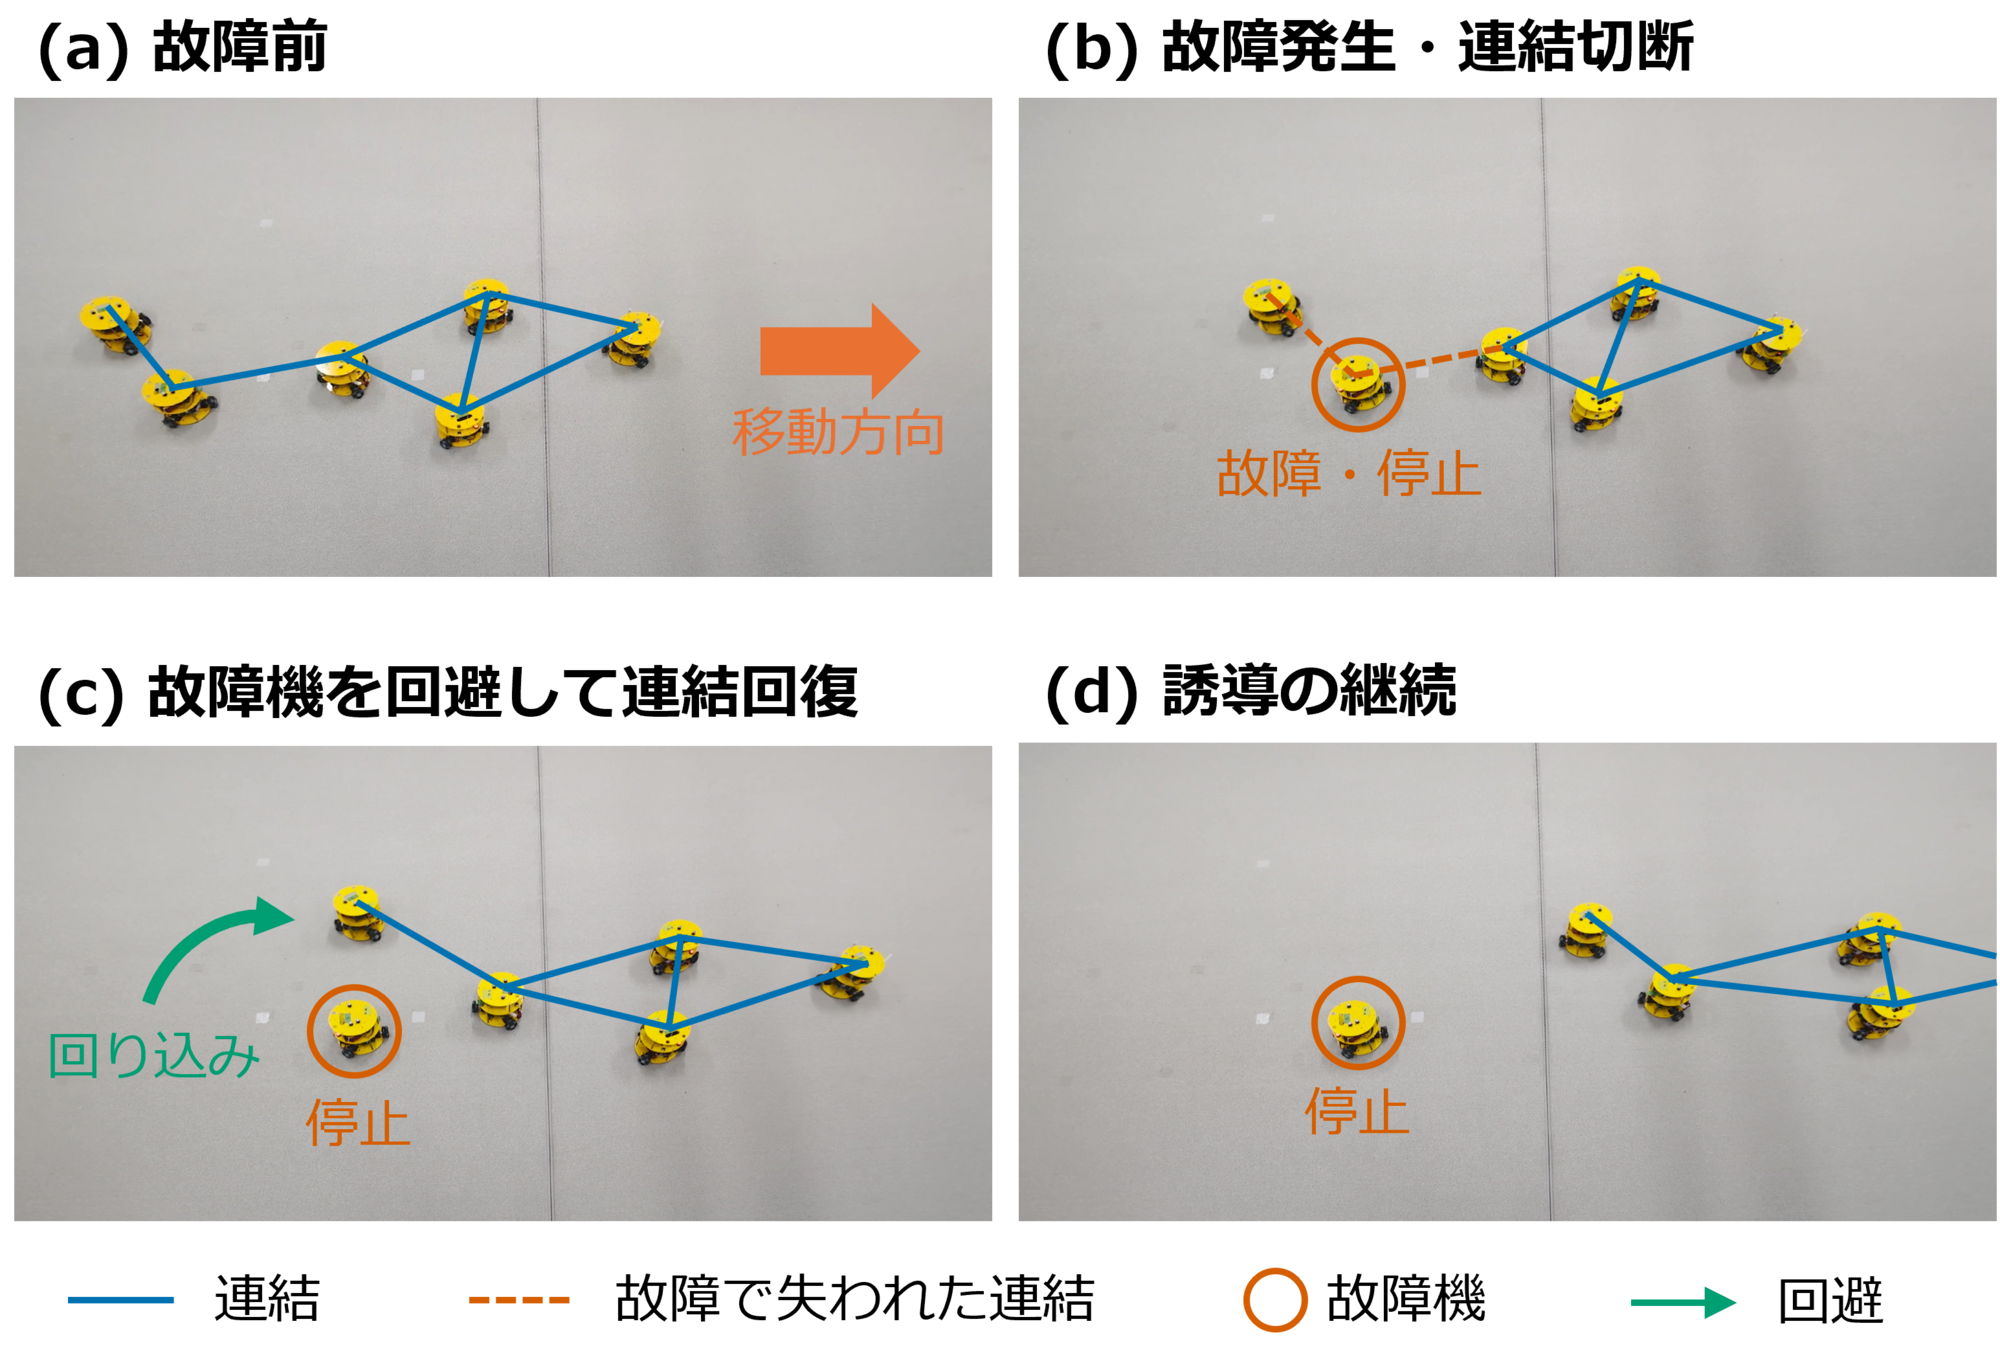 図:故障したロボットを回避しながら群れの繋がり(連結)を回復する実験
(a) 6台のロボットが連結を保ちながら移動する。(b) 1台が故障して停止し、群れの連結が失われる。(c) 残りのロボットが故障機を回避し、連結を回復する。(d) リーダへの追従を再開する。
- 複数のロボットが協調して移動する際、あるロボットが故障して停止すると、他のロボットの進路が妨げられたり、群れの繋がり(連結)が失われます。本研究室では、停止したロボットを避けながら連結を回復し、残りのロボットがリーダに追従して移動を続けるための制御法を開発しています。
- 提案する制御法では、各ロボットが周囲のロボットの位置や動きを基に、自身の動きを決定します。故障が発生すると、故障したロボットの停止直前の移動方向を手がかりとして、その周囲を回り込む動作や待機する動作を行い、連結を回復します。これらの動作を、先の動きを予測して速度を決める「モデル予測制御」に組み込み、観測できる距離や移動速度の制限を考慮しています。
関連論文
- T. Endo, Y. Fukao, Y. Kamihoriuchi, and P. T. Hieu, “Distributed MPC-Based Navigation for Robotic Swarm Systems Under Robot Failure,” IEEE Transactions on Automation Science and Engineering, 23, pp. 17906-17921, 2026.
- R. Maeda, T. Endo, and F. Matsuno, “Decentralized Navigation Method for Swarm Robots with Individual Loss Due to Failure”, Journal of the Franklin Institute, 360(11), pp. 7148-7179, 2023.
- K. Yamaguchi, T. Endo, and F. Matsuno, “Formation Control of Multi-Agent System Based on Higher-Order Partial Differential Equations”, IEEE Trans. on Control Systems Technology, 30(2), pp.570-582, 2022.
- R. Koike, T. Endo, and F. Matsuno, “Output-based dynamic event-triggered consensus control for linear multiagent systems”, Automatica, 133, Article 109863, 2021.
- R. Maeda, T. Endo, and F. Matsuno, “Decentralized Navigation for Heterogeneous Swarm Robots with Limited Field of View”, IEEE Robotics and Automation Letters (RA-L), 2(2), pp.904-911, 2017.